


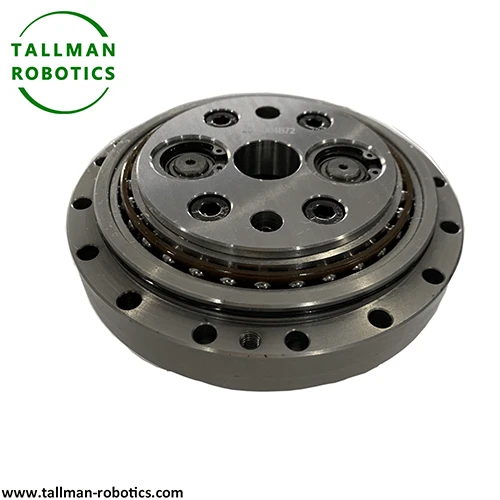

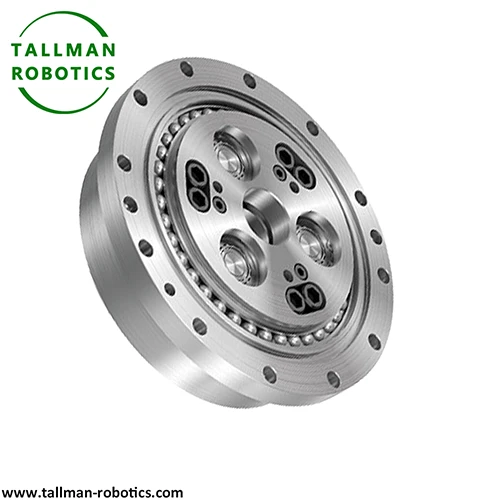


Kêmkirina pêla RV Strain çi ye?
RV Strain Wave Reducer Peldanka Kêmkirina Tenduristî ya Pêkhatî ye-.
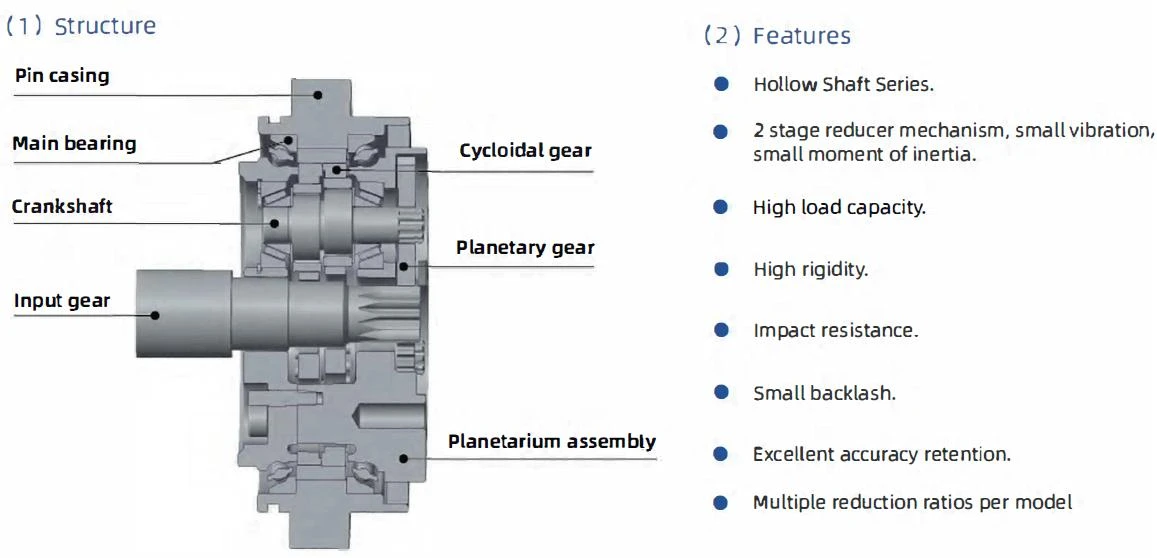
Kêmkerek pêla tîrêjê ya RV ji bo otomasyona pîşesaziyê pêkhateyek veguheztina rastîn a hîbrid e. Ew ajokera cycloidal RV ya hişk û veguheztina deformasyona pêla zirav a maqûl tevlihev dike. Ew hişkbûna bilind a strukturên RV û sifir-tiybetmendiyên paşverû yên gearkirina pêlên tengahiyê tevdigere. Ew -zivirandina servo ya leza bilind vediguherîne hilberana torkê ya leza ultra-kêm a rast-.
Wekî din, ew dev ji tixûbên veguheztina yekane yên kêmkerên kevneşopî berdide. Ew deformasyona mekanîkî û modên tevgera tevhevkirina gemarê yek dike. Ew daxwazên xebata otomatîkî ya dualî-dûrbûn û bilind-serhişkî piştgirî dike.
Pêkhatina pêkhatî ya hîbrîd a kêmkera pêla tengahiya RV
Pêşîn, modulek cycloidal RV-ya pêşîn hêdîbûna seretayî ya hişk pêk tîne. Ji bo avakirina bingeha barkirinê ya bi îstîqrar, pir-tevra diranan dipejirîne. Ya duyemîn, jeneratorek pêlek elîptîkî operasyona pêla zirav a paşîn dimeşîne.
Di vê navberê de, xêzek maqûl a tenik deformasyona elastîk a periyodîk çêdike. Ji bo derketina leza cihêreng xêzek dorhêl a sabît bi tevna diranan re têkildar e. Di paşiya paşîn de, hilgirên yekbûyî aramiya xebata coaxial diparêzin.
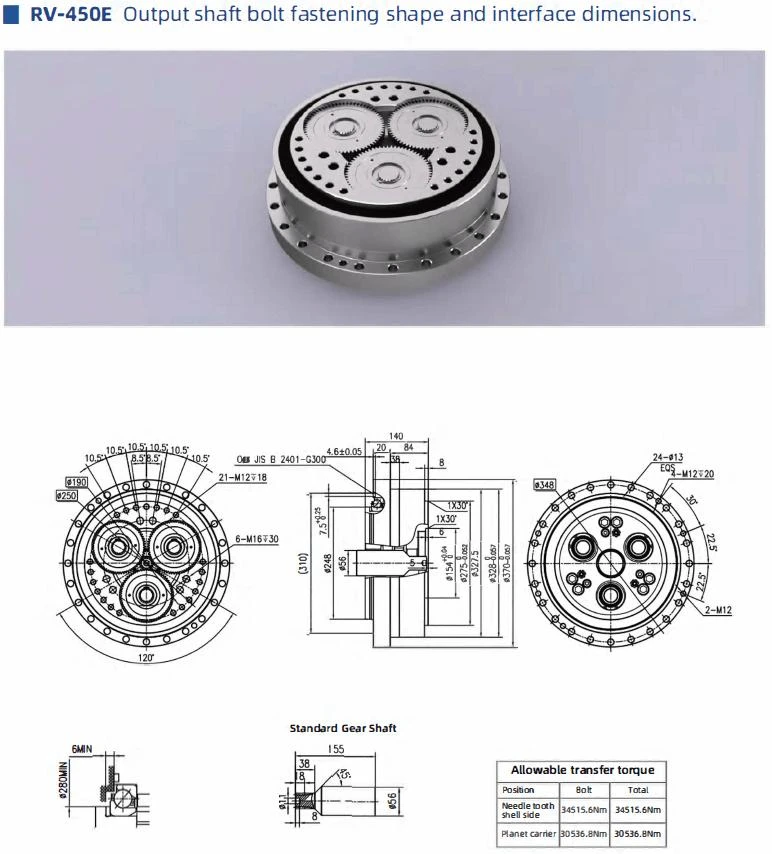
Li vir Di vê rûpelê de, em E serial Reducers RV ji TallMan Robotics destnîşan dikin.
|
Rêzeya RV-E: Hilgira Sereke ya ku-di Tîpa Gearboxên Cycloidal de hatî çêkirin |
|
|
|
|
|
|
||||
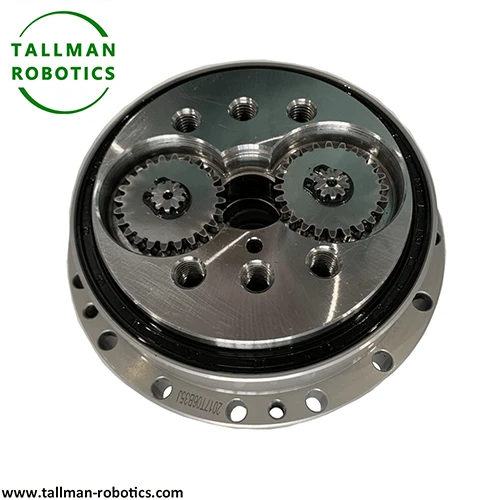
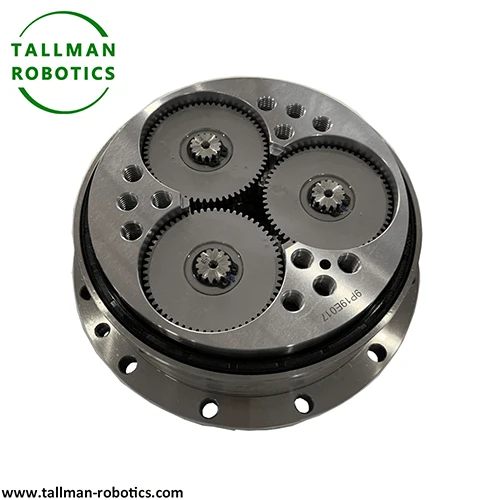
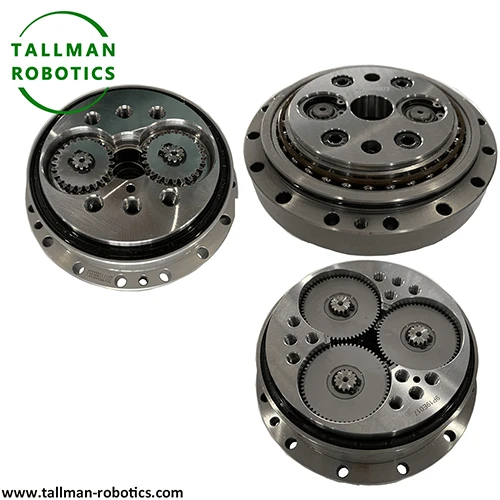
Her weha hûn bi xêr hatin ku hûn bêtir projeyên temaşe bikin an jî biçin galeriya vîdyoya me ya ji hêla Youtube ve:https://www.youtube.com/@tallmanrobotics


Taybetmendiyên Teknîkî û Berhevdana Performansê
Ev kêmkera hîbrid awantajên veguheztinê yên dualî yên hişk-qewimîne. Ew serhişkiya avahîsaziya RV û pêla ziravî ya sifir-rastiya paşverû diparêze. Ew berxwedana barkirinê û rastbûna pozîsyonê ji kêmkerên yek-cûre çêtir hevseng dike.
|
Babetê Taybetmendî |
RV Strain Wave Reducer |
Kêmkirina Pêla Strain Pure |
|
Moda Veguheztinê |
Meshkirina hişk a RV + pêla tengahiyê ya maqûl |
Veguheztina deformasyonê ya yekane |
|
Taybetmendiya Structural |
Zehmetiya bilind bi derketina paşverû ya sifir |
Kapasîteya barkirina hişk a ultra-dûr lê qels |
|
Operasyona Adaptation |
Senaryoyên dualî yên giran-bar û bilind- |
Sivik-senaryoyên pozîsyona rast barkirin |
Senaryoyên Serîlêdana Pîşesaziyê
Di serî de, ew ji bo pergalên hevgirtî yên robotên rastîn ên giran- xizmetê dike. Wekî din, ew bi makînên tespîtkirina zivirî û pozîsyona reqbûna bilind-lihev dike. Di heman demê de ew bi alavên otomasyona rastîn a cyclic barkirina hîbrid ve girêdayî ye.
5. Pirsên Pir Pir Dipirsin
Q1: Kîjan sêwirana bingehîn kêmkerek pêla tansiyona RV diyar dike?
Ew strukturek veguheztina hîbrid a nûjen qebûl dike. Ew tevnhevkirina cycloidal RV ya hişk û deformasyona pêla tîrêjê ya maqûl tevdigere da ku hişkiya bilind û pozîsyona ultra-ya rast di yekîneyek yekane de yek bike.
Q2: Veguheztina hişk a hîbrid-çi feydeyên xwe tîne?
Ew hişkiya kêm a kêmkerên pêlên tîrêjê yên paqij telafî dike. Ew di heman demê de sifir-teqezbûna paşverû ya ku kêmkerên RV-ya kevneşopî nikaribin ji bo performansa berfireh a hevseng bi dest bixin diparêze.
Q3: Kîjan senaryoyên kêmkerê pêla tîrêjê ya RV çêtirîn xweş dikin?
Ew li gorî senaryoyên otomasyonê yên ku hem hilgirtina bargiraniya giran û hem jî rastbûna pozîsyona ultra-a bilind hewce dike, wek hevgirêdanên giran ên robotan û platformên hilberandina zivirî yên rast.
Q4: Deformasyona pêla zirav çawa rastbûna veguhestinê peyda dike?
Generatorê pêla elîptîkî deformasyona xêzikê ya birêkûpêk a nerm dimeşîne. Cûdahiya tevhevkirina diranan a domdar valahiya veguheztinê ji holê radike û valahiya-hilberîna torkê ya bêpere pêk tîne.
Q5: Ew ji kêmkerên yek-avahiyê yên kevneşopî çawa cûda ye?
Kêmkerên kevneşopî xwe dispêrin veguheztina yekane hişk an maqûl. Ev modela hîbrid du mekanîzmayên bingehîn digihîne hev da ku sînorkirina performansê ya yek-hêmanên kêmkirina strukturê bişkîne.
Hot Tags: Kêmkerê pêla tîrêjê rv, çêker, peydaker, kargeh kêmkerên pêla zirav a rv ya Chinaînê


