


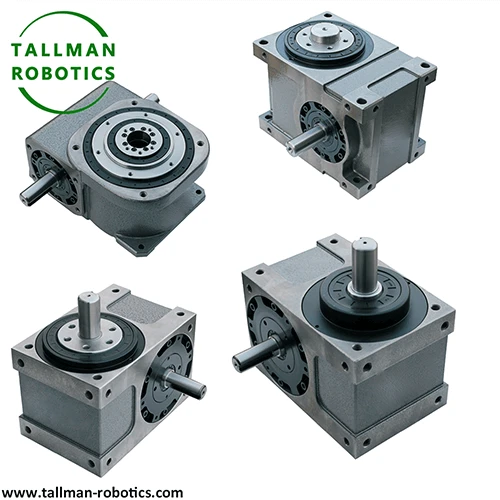
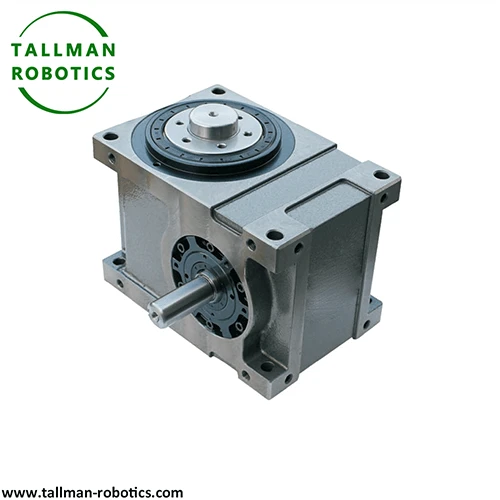
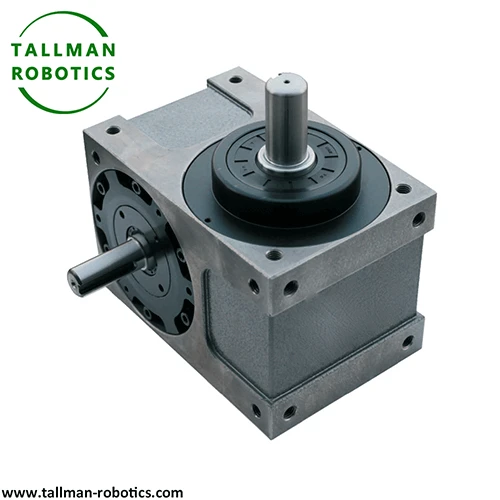
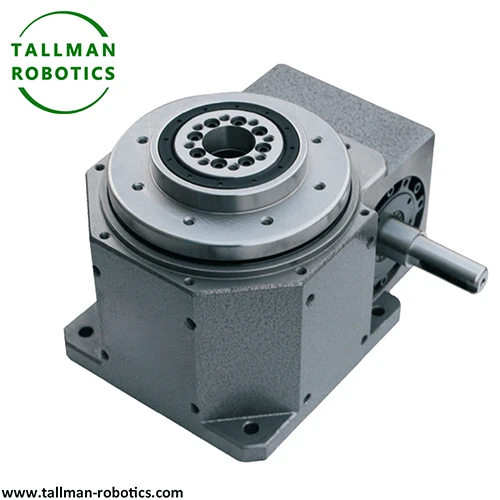

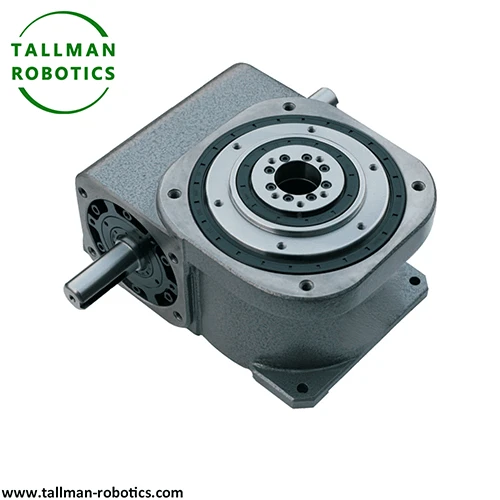
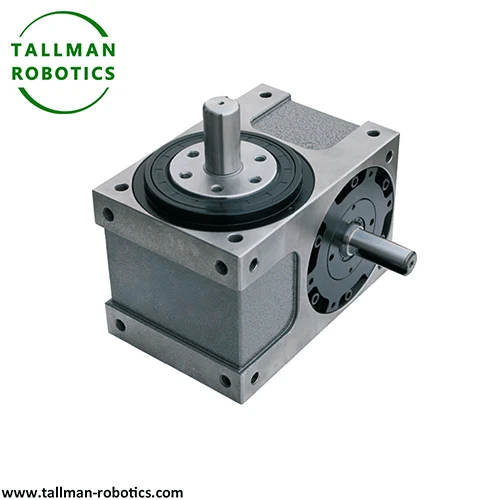
Indeksa kamerayê mekanîzmayek tevgerê ya navbirî ye ku tevgera zivirîna domdar a mîlî têketinê vediguhezîne pozîsyona nîşankirina rast an tevgera zivirîna navbirî ya mîlê derketinê bi navgîniya tevhevkirina mekanîkî ya cam û peykerê.
Camera Indexer|Ji bo Otomasyona Pîşesaziyê ajokera Tevgera Navbirî ya Rast
1. Prensîba Xebatê ya Camera Indekserê
Indeksa kamerayê ji bo stasyonên otomatîkî wekî hêmanek ajokera tevgera navbirî ya bingehîn kar dike. Pêşîn, motora ajotinê ji bo zivirîna domdar kameraya globoîdal a hundurîn hêz dike. Dûv re, profîla kameraya rastîn şopînerên lîstokê yên ku bi rengek wekhev hatine belav kirin dişoxilîne. Bi vî rengî, nîşankera camê zivirîna domdar vediguherîne tevgera nîşankirina navbirî ya sabît. Di vê navberê de, ew ji bo xebata otomatîkî ya pir-qereqolê -çerxa rûniştinê ya aram ava dike. Ev strukturê ajokera kamerayê ya mekanîkî ya saf hilbera tevgera domdar û dubarekirî peyda dike.
2. Taybetmendiyên Teknîkî yên bingehîn ên Indeksa Camê
Indeksera kameraya mekanîkî ji bo pozîsyona rawestayî xwedan strukturek kilîtkirî ya yekbûyî ya hişk e. Ji xeynî vê, -indeksera kameraya rastîn a bilind di xebata demdirêj- de rastbûna îndekskirinê ya domdar diparêze. Wekî din, nîşankera kameraya turretê ya roller pêwendiya pir-xalê digire da ku bandora tevgerê kêm bike. Wekî din, modulên nîşankerê kamerayê yên standardkirî veavakirinên cihêreng ên qereqolê piştgirî dikin. Yekîneyên ajokera nîşankirina kameraya kompakt bi rengekî bêkêmasî li cîhê cûrbecûr xetên civîn û vekolînê yên otomatîkî bicîh dibin.
3. Doza Serlêdana Pîşesazî ya Praktîkî
Qereqolek otomatîkî ya pakkirina xwarinê ji bo veguheztina qereqolê nîşankerek kamera standard saz dike. Indeksera kameraya mekanîkî ji bo prosedurên dagirtin û morkirinê zivirîna navbirî ya domdar pêk tîne. Ew dema rûniştinê ya sabît digire da ku lihevhatina manual û mekanîkî ya rastîn bicîh bîne. Digel vê yekê, nîşankera camê ji tevgera dorhêl a pir caran ji pozîsyonê dûr dikeve. Ew xebata domdar û birêkûpêk a pêvajoyên otomasyona pakkirinê ya pir{4}}stasyonê didomîne.


Li vir Di vê rûpelê de, em rêze Indekserên Cam ji TallMan Robotics destnîşan dikin, hûn ê pelgeya daneyê, wêneyên hilberînê, vîdyoyên jêrîn bibînin:
Her weha hûn bi xêr hatin ku hûn bêtir projeyên temaşe bikin an jî biçin galeriya vîdyoya me ya ji hêla Youtube ve:https://www.youtube.com/@tallmanrobotics
|
Awa |
Cins |
Barkirina Radîkal a Destûrdar (kgf) |
Destûrdar Barkirina Aksî ya Derketî (kgf) |
Rastiya Indekskirinê (Arc sec) |
Pîvan |
|
Tîpa DS Şaft Output Cam Indexing Drives
|
45DS |
80 |
72.5 |
±30 |
7.0 |
|
60DS |
180 |
150 |
±30 |
13.0 |
|
|
63DS |
180 |
150 |
±30 |
15.0 |
|
|
70DS |
220 |
220 |
±30 |
18.0 |
|
|
80DS |
220 |
220 |
±30 |
32.0 |
|
|
83DS |
330 |
420 |
±30 |
26.5 |
|
|
100DS |
400 |
450 |
±30 |
50.0 |
|
|
110DS |
500 |
550 |
±30 |
65.0 |
|
|
125DS |
600 |
630 |
±30 |
75.0 |
|
|
140DS |
730 |
860 |
±30 |
90.0 |
|
|
180DS |
1200 |
1500 |
±30 |
220.0 |
|
|
Tîpa DF Flange Output Cam Indexer
|
45DF |
130 |
140 |
±30 |
7.0 |
|
60DF |
140 |
142 |
±30 |
13.0 |
|
|
70DF |
220 |
300 |
±30 |
18.0 |
|
|
80DF |
330 |
420 |
±30 |
32.0 |
|
|
110DF |
560 |
700 |
±30 |
65.0 |
|
|
140DF |
760 |
1000 |
±30 |
90.0 |
|
|
180DF |
1200 |
1500 |
±30 |
220.0 |
|
|
250DF |
3200 |
4150 |
±30 |
685.0 |
|
|
Tîpa DE Drive Indexing Output Flange & Shaft
|
45DE |
130 |
140 |
±30 |
7.0 |
|
60DE |
140 |
142 |
±30 |
13.0 |
|
|
70DE |
220 |
300 |
±30 |
18.0 |
|
|
80DE |
330 |
420 |
±30 |
32.0 |
|
|
110DE |
560 |
700 |
±30 |
65.0 |
|
|
140DE |
760 |
1000 |
±30 |
90.0 |
|
|
180DE |
1200 |
1500 |
±30 |
220.0 |
|
|
Vebijarkên Indekskirina ji bo Modela DS/DF/DE: |
|||||
|
Awa |
Cins |
Barkirina Radîkal a Destûrdar (kgf) |
Barkirina Aksî ya Destûrdar (kgf) |
Rastiya Indekskirinê (Arc sec) |
Pîvan |
|
Tîpa DT Tîpa Table Cam Indexer
|
80DT |
520 |
220 |
±30 |
20.0 |
|
110DT |
860 |
420 |
±30 |
50.0 |
|
|
140DT |
1050 |
720 |
±30 |
85.0 |
|
|
180DT |
1500 |
1100 |
±30 |
190.0 |
|
|
210DT |
1950 |
1520 |
±30 |
450.0 |
|
|
250DT |
2500 |
1800 |
±30 |
500.0 |
|
|
350DT |
4500 |
3300 |
±30 |
1200.0 |
|
|
450DT |
6500 |
4500 |
±30 |
2240 |
|
|
Awa |
Cins |
Barkirina Eksî ya Derketina Destûr C1 (kgf) |
Barkirina Aksî ya Derketina Destûr C2 (kgf) |
Repeatability |
Pîvan |
|
Tîpa DA Ultrathin Table Cam Indexer
|
70DA |
316 |
142 |
±30 |
15.0 |
|
90DA |
500 |
215 |
±30 |
28.0 |
|
|
110DA |
700 |
350 |
±30 |
42.0 |
|
|
150DA |
1200 |
700 |
±30 |
86.0 |
|
|
190DA |
1840 |
920 |
±30 |
185 |
|
|
230DA |
2800 |
1300 |
±30 |
285 |
|
|
330DA |
3560 |
3430 |
±30 |
1000 |
|
|
450DA |
4850 |
4160 |
±30 |
1600 |
|
|
Vebijarkên Indekskirina ji bo Modela DT, DA: |
|||||
|
Awa |
Cins |
Hêza Eksî ya Destûrdar (kgf) |
Hêza Radîkal a Destûrdar (kgf) |
Repeatability |
Pîvan |
|
Tîpa PU Parallel Cam Indexing Drive
|
PU50 |
130 |
100 |
60 |
7.5 |
|
PU65 |
250 |
160 |
60 |
15.0 |
|
|
PU80 |
360 |
250 |
60 |
20.0 |
|
|
PU100 |
480 |
400 |
60 |
38.0 |
|
|
PU125 |
520 |
630 |
60 |
65.0 |
|
|
PU150 |
750 |
860 |
60 |
100.0 |
|
|
PU175 |
920 |
1000 |
60 |
160.0 |
|
|
PU225 |
1435 |
1470 |
60 |
285.0 |
|
|
PU250 |
1550 |
1560 |
60 |
388.0 |
|
|
PU320 |
2300 |
2400 |
60 |
750.0 |
|
|
Vebijarkên Pirjimar Ji bo Çareseriyên Tevahiya Motor & Indekserê |
|||||
|
|
|||||


FAQ:
1. Bi taybetî "rêjeya leza" ya Indekserê Camê çi vedibêje? Têkiliya bi hejmara dabeşkirinê re çi ye?
Di Indeksera Camê de, rêjeya lezê pêwendiya ku mîlî têketinê ji bo her şoreşa hilberanê ya bêkêmasî hejmareke sabît dizivire vedibêje. Bi taybetî, mîlî têketinê pêdivî ye ku tam zivirên "N" bizivirîne da ku mîlî derketinê yek zivirîna tevahî 360 pileyî temam bike, li cihê ku N jimara dabeşkirinê ye. Hejmara dabeşkirinê hejmara rawestgehan an stasyonên xebatê yên her şoreşa derketinê nîşan dide.
Têkilî rasterast û matematîkî ye. Mîlyeya derketinê li her şoreşa mîlî têketinê 360 derece / N dizivire. Ji bo dabeşkerek 8-stasyonî (N=8), têketin 8 caran dizivire dema ku derketin carekê dizivire. Her zivirîna têketinê bi tam 45 derece hilberanê pêşdixe. Ev têkilî bêyî leza xebitandinê sabît dimîne.
2. Rêjeyên leza ku bi gelemperî têne bikar anîn çi ne? Meriv çawa li gorî şert û mercên xebitandina amûrê rêjeya leza guncan hilbijêrin?
Hejmarên dabeşkirina hevpar (yên ku rasterast rêjeya lezê diyar dikin) 2, 3, 4, 6, 8, 12, 16, û 24 stasyon hene. Vana bi rêjeyên leza 2:1, 3:1, 4:1, û hwd heya 24:1 re têkildar in.
Ji bo ku rêjeya leza guncan hilbijêrin, pêşî ji bo pêvajoya xwe hejmara hewce ya stasyonên xebatê diyar bikin. Bi berçavgirtina hêzên bêhêz û kêşanê, torque barkirinê hesab bikin. Leza derketinê bi hewcedariyên rêjeya hilberîna xwe re bi karanîna formulê bişopînin: Leza derketinê=leza têketinê / N. Rêjeya dînamîkî-statîk, ku bandorê li tevgerê li hember veqetandina dema rûniştinê dike, binirxînin. Rêjeyek hilbijêrin ku torkuya binavkirî ya dabeşkerê ji barê weya hesabkirî ji %20-30% derbastir be. Ji bo sepanên leza bilind ku ji ketina 200 RPM-ê zêdetir in, profîlên kameraya rast-zemînê hilbijêrin.
3. Rêjeya leza mezin, leza xebitandinê ya Cam Indexer zûtir an hêdîtir e? Rêjeya pileyên hilbijartî (hejmara karan) çi ye? Ma jimareyên dabeşkirinê yên ne-standard dikarin bên xweş kirin?
Rêjeya lezê (hejmara dabeşkirinê) her ku mezintir be, ji bo leza têketinê ya daneyî derketin hêdîtir dibe. Bi leza têketinê ya sabît, zêdekirina N leza zivirîna derketinê bi rêjeyî kêm dike. Mînakî, di têketina 120 RPM de, dabeşkerek 8-stasyon 15 RPM derdixe, dema ku dabeşkerek 12-stasyon tenê 10 RPM derdixe.
Rêjeya hejmarên dabeşkirina bijartî bi gelemperî ji 2 heya 24 stasyonan digire, digel nirxên hevpar 4, 6, 8, 12, û 16. Hin çêker heya 24 an jî zêdetir qereqolan pêşkêş dikin. Erê, çêker dikarin jimareyên dabeşkirina ne-standard xweş bikin. Lêbelê, yekîneyên ne-standard sêwiran û amûrek taybetî hewce dike. Dibe ku ew demên dirêjtir û lêçûnên bilindtir hebin. Ji bo daxwazên dabeşkirina xwerû bi çêker re bişêwirin.
4. Ma heman Cam Indexer dikare dereceya dabeşbûnê an rêjeya lezê rast bike? Ma hûn hewce ne ku parçeyan biguherînin?
Heman dabeşker nikare jimareya dabeşkirinê an rêjeya lezê bêyî cîhgirtina parçeyan eyar bike. Profîla camê û rêjeya gerîdeya navxweyî di dema çêkirinê de têne rast kirin. Hilberîner beriya ku ji kargehê derkevin van hêmanên rast berhev dikin û sererast dikin.
Guhertina hejmara dabeşkirinê hewce dike ku kameraya hundurîn û kombûna çerxa îndekskirinê biguhezîne. Ev bi bingehîn ji nû ve avakirina yekîneyê bi beşên nû pêk tîne. Hin model rê didin verastkirina tixûbdar a çîpên eksentrîk ên mîlî têketinê da ku cil û bertekên têkildar ji holê rakin. Lêbelê, ev verastkirin hejmara dabeşkirinê naguhezîne. Pêdivî ye ku bikarhêner hewl nedin ku van parameteran bi taybetî biguhezînin, ji ber ku verastkirina nerast dikare zirarê bide dabeşkerê û garantiyê betal bike.
5. Têkiliya di navbera rêjeya lezê û torka deranîna Cam Indexer de çi ye? Ma rêjeya leza bilindtir, torque mezintir e?
Erê, rêjeya leza bilindtir, li gorî prensîba pirbûna torkê, torque hilberîna mezintir çêdike. Tûrka derketinê bi torka têketinê ya ku bi rêjeya lezê zêde dibe, ji kêmbûna windahiyên karîgeriyê re ye. Ji bo torque motora têketinê ya diyarkirî, rêjeyek 8:1 heşt qat ji torka têketinê li dergehê dide.
Lêbelê, ev têkilî sînorên pratîkî hene. Cam Indexer li ser bingeha avakirina wê ya mekanîzmayî xwedan rêjeyek torque ya herî zêde ya destûr e. Zêdebûna vê rêjeyê dibe sedema cilbûn an têkçûna zû. Dema ku dabeşkerek hildibijêrin, torkuya hilberîna pêwîst ji hewcedariyên bar û leza xwe hesab bikin. Dûv re pê ewle bine ku torka binavkirî ya Cam Indexer ji vê nirxê ji sedî 20-30% margina ewlehiyê derbas dike. Rêjeyên leza bilind dihêlin ku motorên piçûktir ji bo heman torka derketinê bikar bînin, lê pêdivî ye ku bi baldarî li ser sînorên mekanîkî yên Cam Indexer were hesibandin.
Hot Tags: indexer cam, Çîn çêkerên indexer cam, dabînkeran, kargeh


